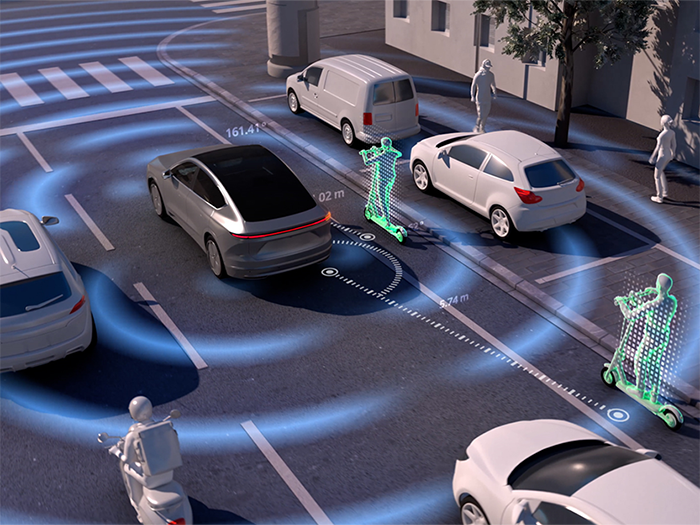
11月16日,自动驾驶开源软件Autoware的核心推动者、日本提雅智行(TIER IV)宣布开发并开源多款端到端(E2E)自动驾驶AI模型。这批模型适配不同的系统需求,覆盖从仅依赖摄像头的纯视觉方案,到融合激光雷达、毫米波雷达与高精地图的多传感器方案,开发者可以按各自的性能要求和应用场景挑选最合适的技术组合。
此次发布的系列模型全部基于Autoware 2.0架构打造。该架构的设计思路是把AI模型与传统的基于规则的技术灵活结合,支持多种AI模型与传感器配置,让同一套底座能适配从低成本量产方案到L4级自动驾驶等不同场景。提雅智行同时通过Autoware提供配套开发环境,支持对模型进行优化并集成到车辆系统中,帮助汽车制造商及技术合作伙伴开发、部署自己的自动驾驶技术栈,而不必从零开始搭建。
据盖世汽车等媒体报道,这一矩阵共包含五款模型:METEOR定位轻量级纯视觉方案,无需高精地图即可运行,同时支持英伟达与瑞萨芯片;AutoE2E由Autoware基金会与提雅智行联合开发,可适配英伟达之外的算力平台,正在评估用于Robotaxi;OnePlanner基于激光雷达点云做鸟瞰图融合规划;LatentDrive则从视频特征中直接学习生成行驶轨迹;英伟达的Alpamayo 2 Edge也被纳入其中作为参照,该模型采用约20亿参数的Nemotron推理骨干,在DRIVE AGX Thor平台上实现约160至190毫秒的图像到轨迹推理延迟。
这组开源与英伟达的路线形成了鲜明对照:英伟达把芯片与模型打包成从硬件到算法的垂直闭环,提雅智行则依托开源生态走横向开放路线。其创始人加藤真平此前明确表示,车企要把AI内化到自己的产品里,关键是不能依赖特定的AI模型或半导体平台。对注重成本控制的L2+级方案,可以直接选用纯视觉模型;对追求更高安全冗余的L4级应用,则可调用激光雷达与高精地图融合的模型,选型门槛因此显著降低。
在端到端成为行业主流方向的当下,开源方案正在改写供应链的分工逻辑:传统Tier 1按感知、规划、控制分模块交付的模式面临重构,车企与二线供应商则获得了低门槛起步的完整参考实现。需要提醒的是,开源模型并不等于开源安全——端到端系统本质上是概率模型,仿真测试与边界场景验证的责任最终落在部署方身上,从开源代码到量产上车之间,仍要跨过完整的工程化与功能安全流程。作为Autoware的开源软件平台,其生态已覆盖全球20多个国家和地区的500多家公司,落地成色如何,要看明年有没有车企用这套模型在自己的产线上造出真正能跑的自动驾驶汽车。